Neue Beine mit 12 Freiheitsgraden
Sechs Gelenke pro Bein statt bisher weniger. Was die neuen Beine können und wie sie aufgebaut sind.
Die Beine sind das schwierigste Bauteil eines humanoiden Roboters. Für Kourai haben wir sie komplett neu konstruiert: zwei Beine mit je sechs Freiheitsgraden, also zwölf Servos insgesamt.
Die Eckdaten
| Eigenschaft | Wert |
|---|---|
| Freiheitsgrade | 2 × 6 DOF |
| Servos | 12 Stück, 40 × 40 × 20 mm |
| Beinlänge | ca. 43 cm |
| Material | PETG-CF |
| Drucker | Bambu Lab P1S (AMS) |
Vorher und nachher
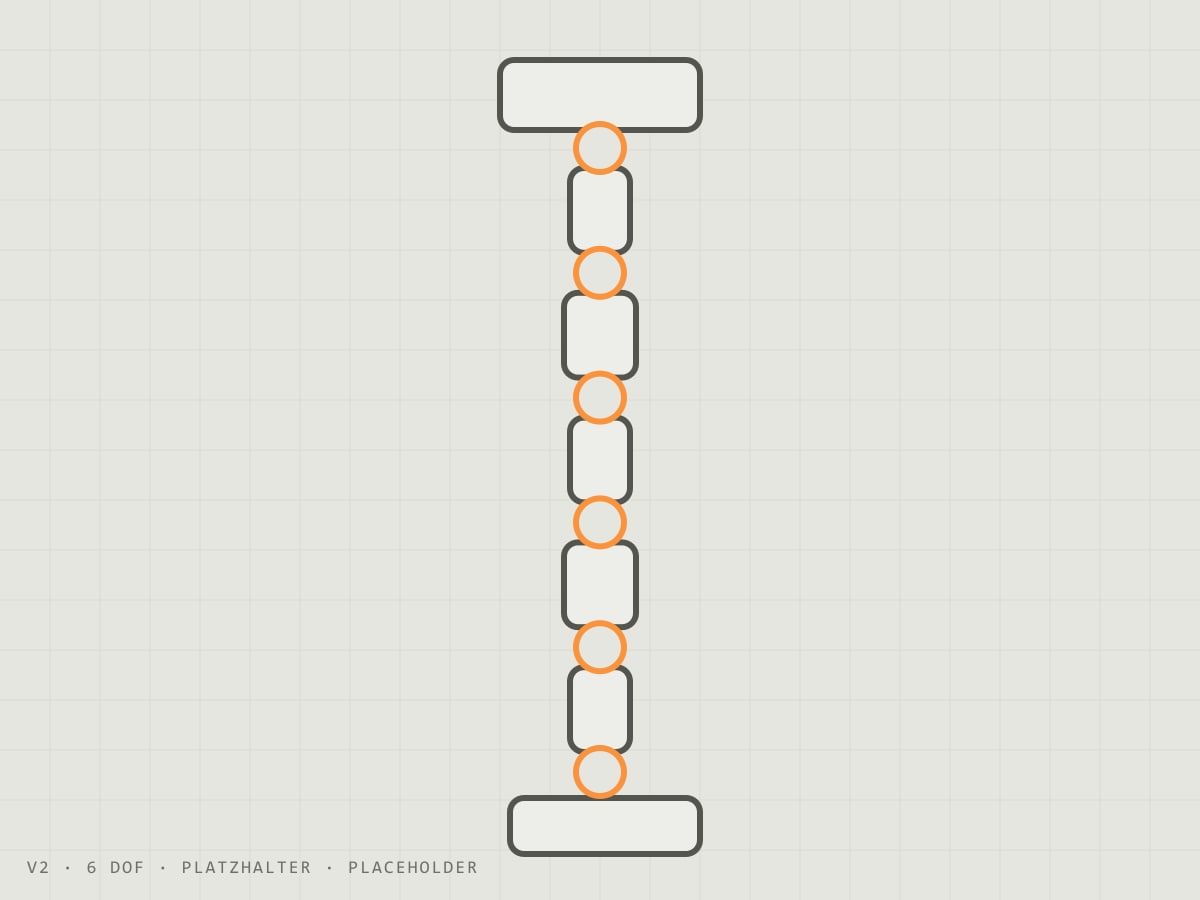
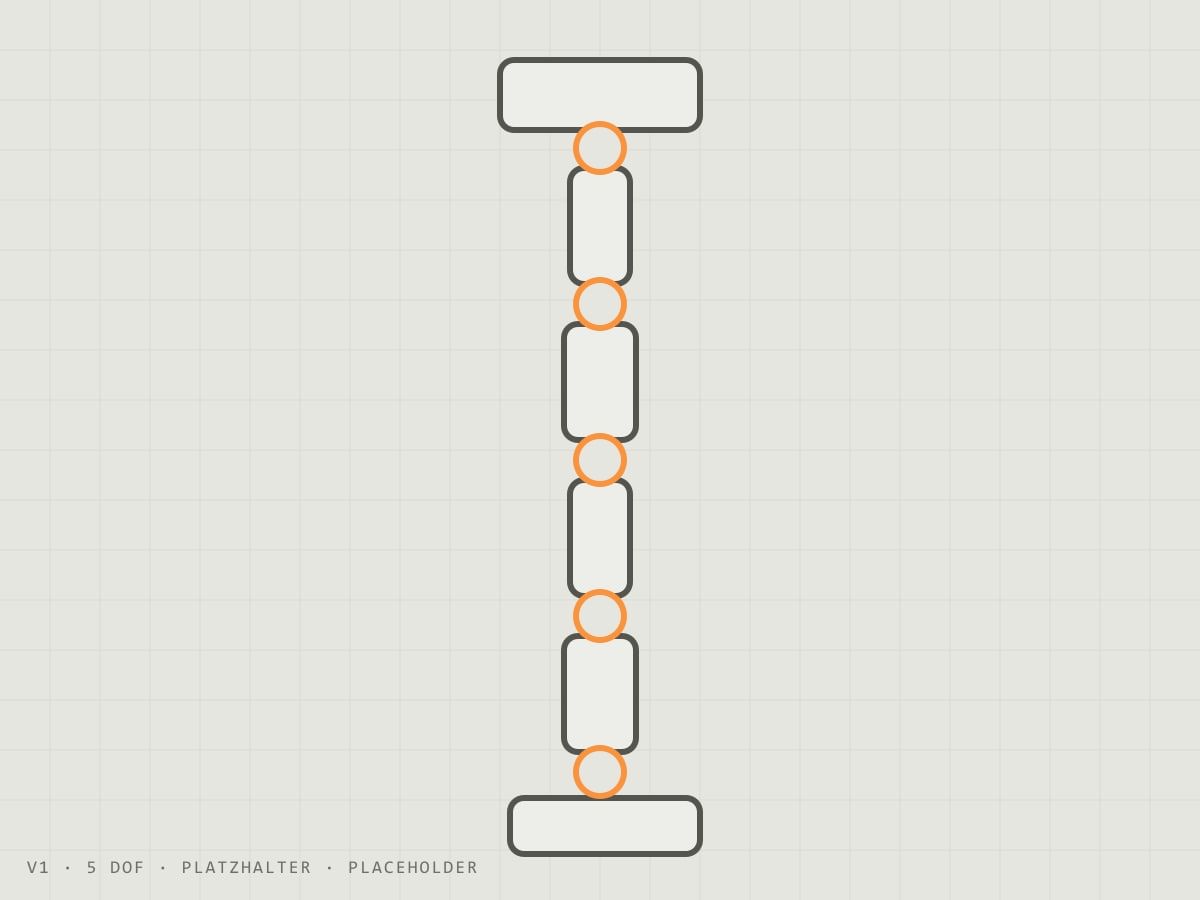
Wie es weitergeht
Als Nächstes stehen die ersten Stehtests an. Die Details zur Konstruktion findet ihr in der Dokumentation zum Beindesign.