Kourai · ehemals IGNIS
Der Roboter
Was Kourai ist, wie er aufgebaut ist und welche Technik in ihm steckt.
01
Was ist Kourai?
Kourai ist ein 90 cm großer humanoider Roboter, den wir als Schüler selbst entwickeln und bauen: von der Mechanik über die Elektronik bis zur KI.
Humanoide Roboter sind bisher teuer und vor allem in Forschungslaboren zu finden. Wir wollen zeigen, dass sich ein solcher Roboter mit 3D Druck, einem Raspberry Pi und frei verfügbaren KI Modellen bauen lässt, und dass er freundlich genug aussehen kann, um in den Alltag zu passen.
Das Projekt hieß früher IGNIS.
02
Aufbau
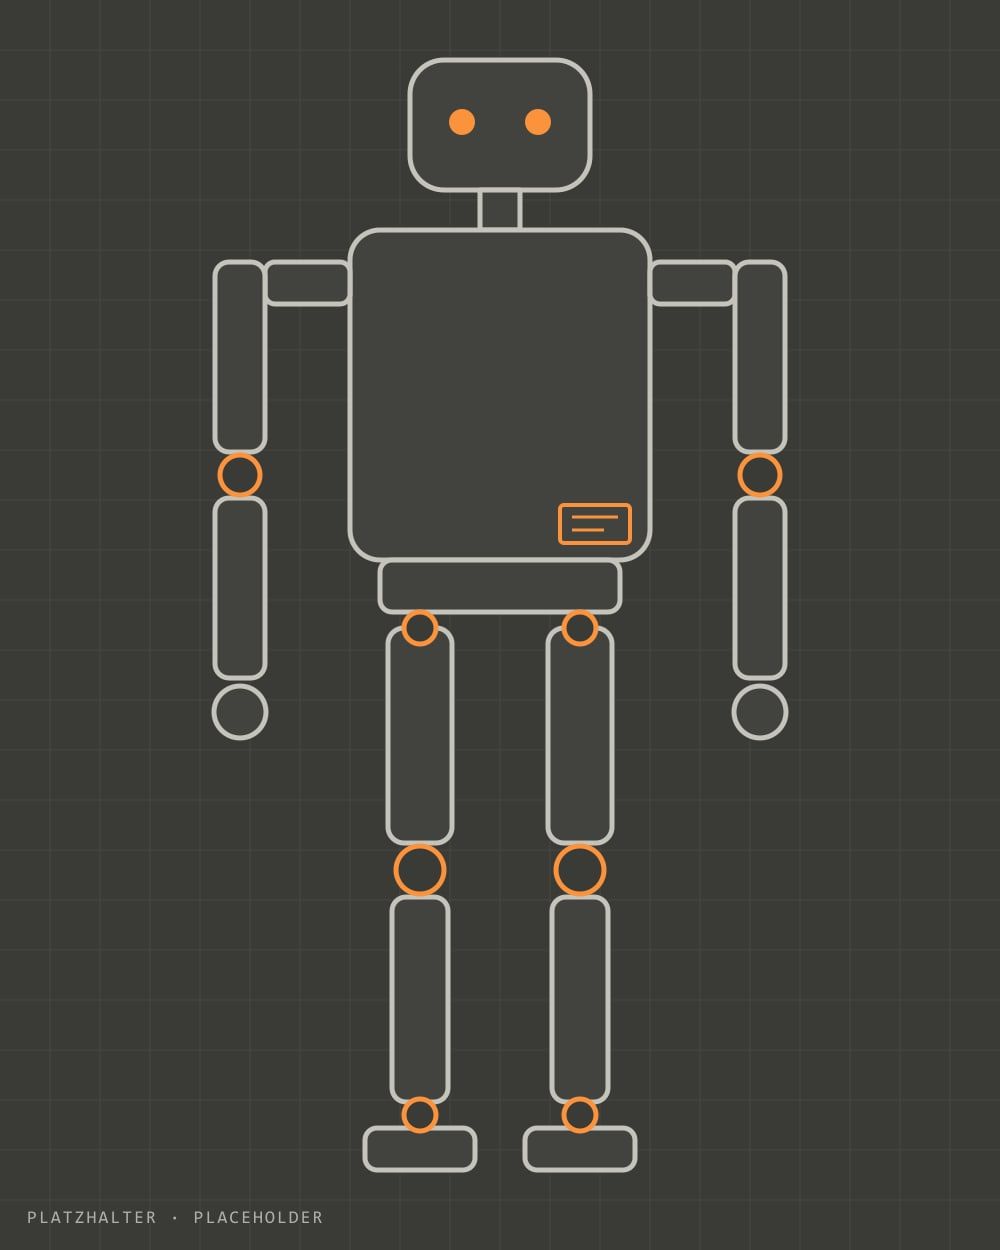
Wähle einen Punkt, um mehr über das Bauteil zu erfahren.
Kopf
Freundliches, bewusst nicht menschenähnliches Gesicht. Platz für Kamera und Mikrofon.
Torso
Trägt Raspberry Pi 5, PCA9685 Boards und die Stromversorgung.
Arme
Zusammen mit dem Kopf ca. 6 bis 12 weitere Servos. Aufbau noch in Arbeit.
Elektronik
Der Pi steuert die Servos über I²C und PCA9685 und spricht über das Netzwerk mit dem KI PC.
Beine
2 × 6 Freiheitsgrade, ca. 43 cm lang, Servos 40 × 40 × 20 mm.
03
Technische Daten
| Eigenschaft | Wert |
|---|---|
| Abmessungen | |
| Höhe | 90 cm (Beine ~43 cm) |
| Mechanik | |
| Beine | 2 × 6 DOF (12 Servos) |
| Servogröße | 40 × 40 × 20 mm |
| Weitere Servos | ~6 bis 12 (Arme/Kopf)(wird aktualisiert) |
| Elektronik | |
| Steuerung | Raspberry Pi 5 |
| Servoansteuerung | PCA9685 PWM Boards |
| KI | |
| Auf dem PC (GPU) | Bewegungsentscheidungsmodell + Qwen 4B (Sprache) |
| Auf dem Pi | 2 kleinere Modelle direkt auf dem Gerät |
| Struktur | |
| Material | PETG-CF |
| Drucker | Bambu Lab P1S (AMS) |
04
Systemarchitektur
Der Raspberry Pi 5 im Roboter steuert alle Servos über PCA9685 PWM Boards. Rechenintensive KI Modelle laufen auf der GPU eines PCs, mit dem der Pi über das Netzwerk verbunden ist. Zwei kleinere Modelle laufen direkt auf dem Pi.