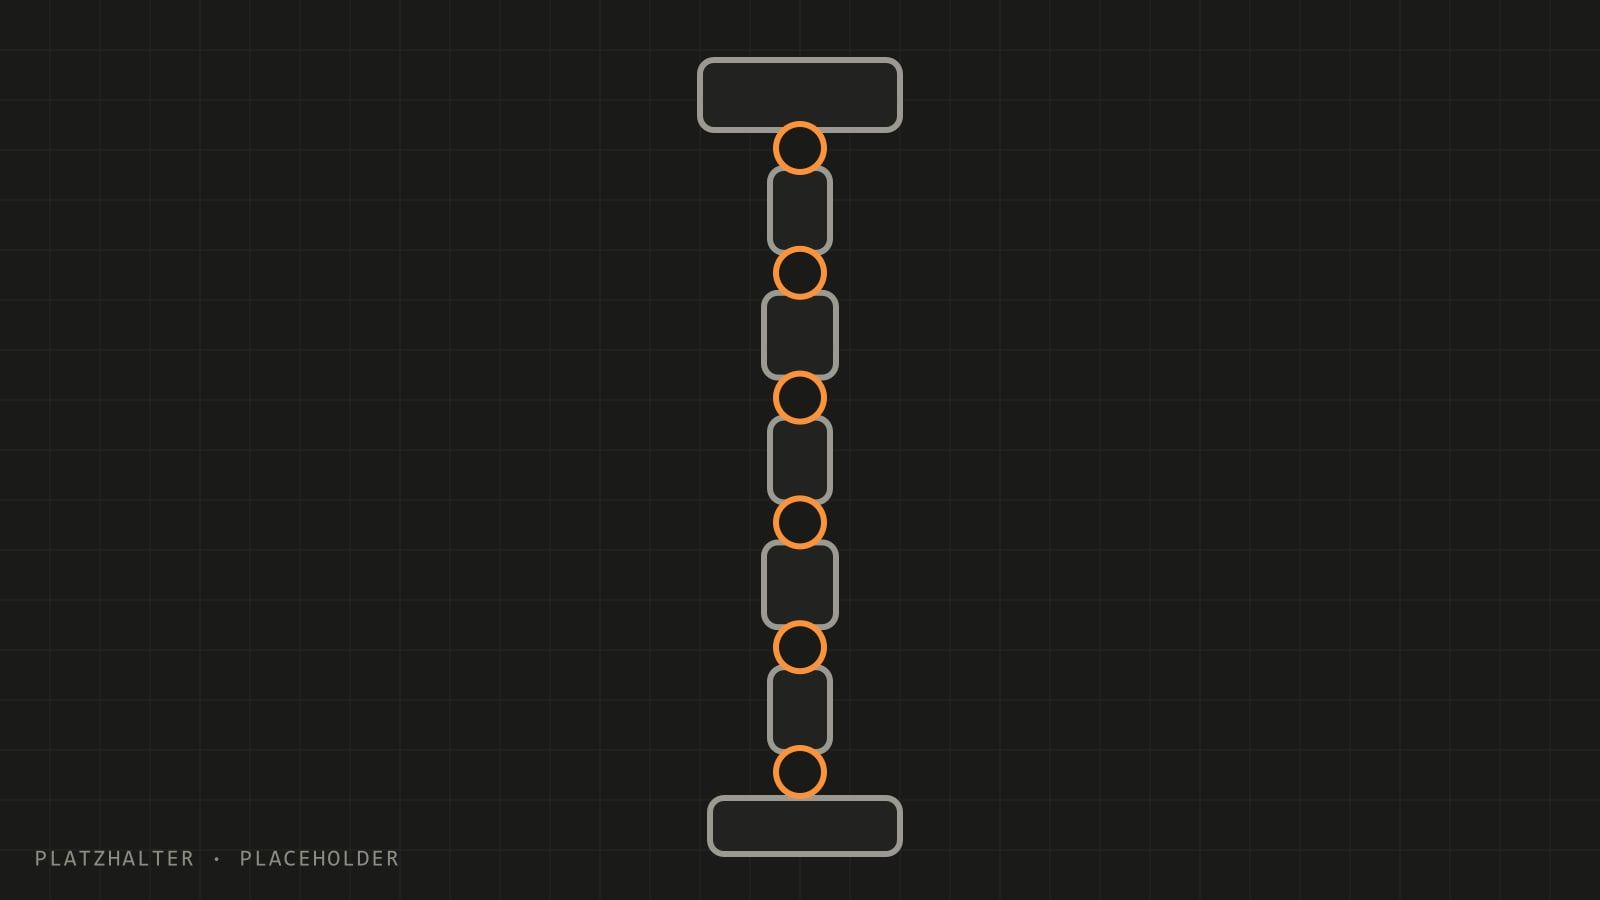
#Mechanik
Neue Beine mit 12 Freiheitsgraden
Sechs Gelenke pro Bein statt bisher weniger. Was die neuen Beine können und wie sie aufgebaut sind.
Abgeschlossen
Erste Idee, erste Skizzen und der erste Prototyp.
Abgeschlossen
Neuer Name, neues Erscheinungsbild.
Abgeschlossen
Sechs Freiheitsgrade pro Bein für einen natürlicheren Gang.
Abgeschlossen
Bauteile, Material und Abläufe für den Bau organisiert.
Abgeschlossen
Das Projekt bei Bosch vorgestellt.
Aktuell
Bau des Torsos, der Elektronik und Stromversorgung aufnimmt.
Aktuell
Bewegungsmodell und Sprache auf der PC GPU, kleine Modelle auf dem Pi.
Geplant
Konstruktion und Bau der Arme.
Geplant
Der Kopf mit seinem freundlichen Gesicht.
Geplant
Teilnahme am Wettbewerb.
Sechs Gelenke pro Bein statt bisher weniger. Was die neuen Beine können und wie sie aufgebaut sind.
Unser Roboter bekommt einen neuen Namen und ein neues Erscheinungsbild. Warum wir uns dafür entschieden haben.